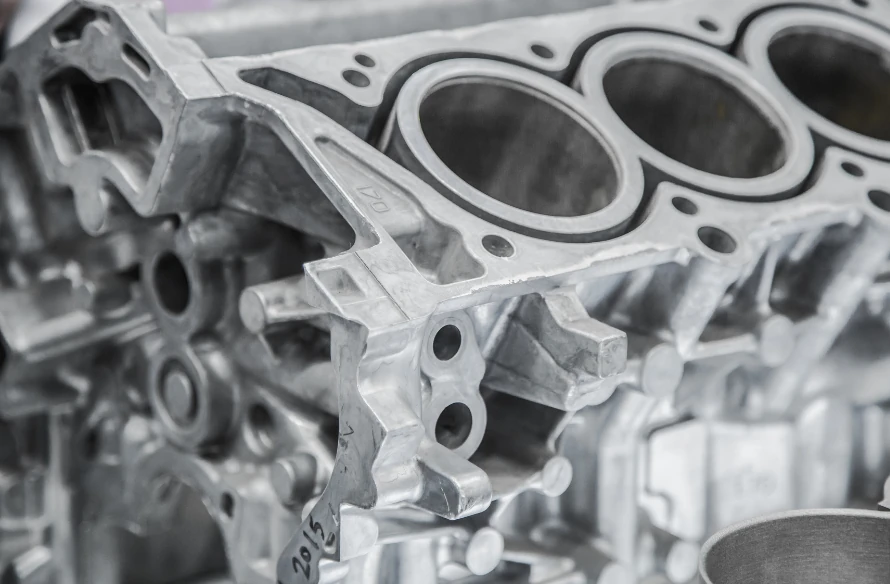
W przypadku prostych detali stosunkowo łatwo jest określić optymalne rozmieszczenie turbin i zapewnić dobre pokrycie powierzchni ścierniwem. W przypadku złożonych geometrii zadanie staje się jednak znacznie bardziej wymagające.
Żebra, zagłębienia, narożniki wewnętrzne oraz powierzchnie skierowane w różnych kierunkach mogą tworzyć obszary, do których strumień ścierniwa ma utrudniony dostęp.
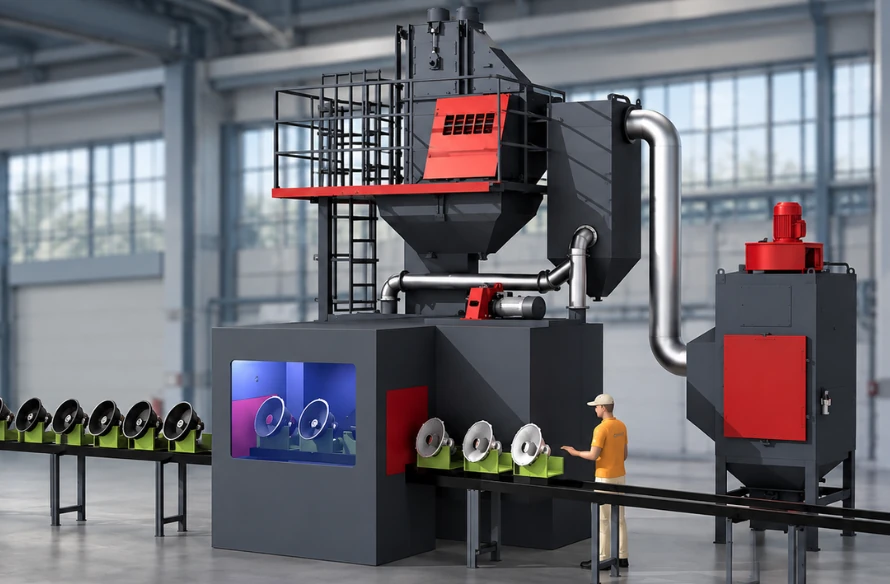
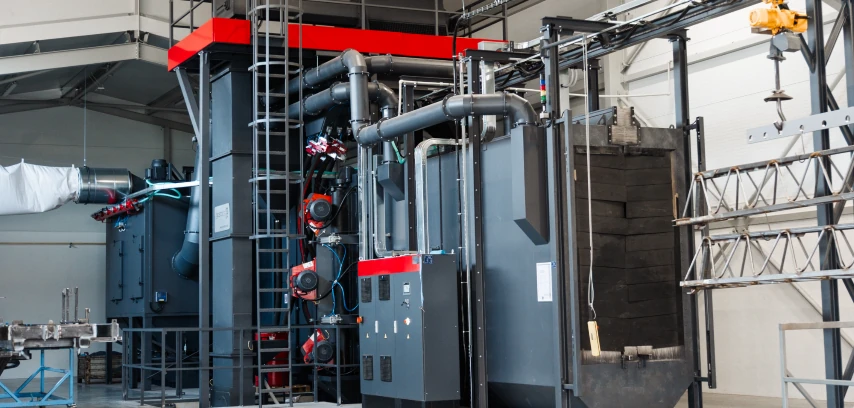
Właśnie przy takich detalach Uniwersalna śrutownica robotyczna pokazuje swoje zalety.
Które detale są najbardziej odpowiednie?
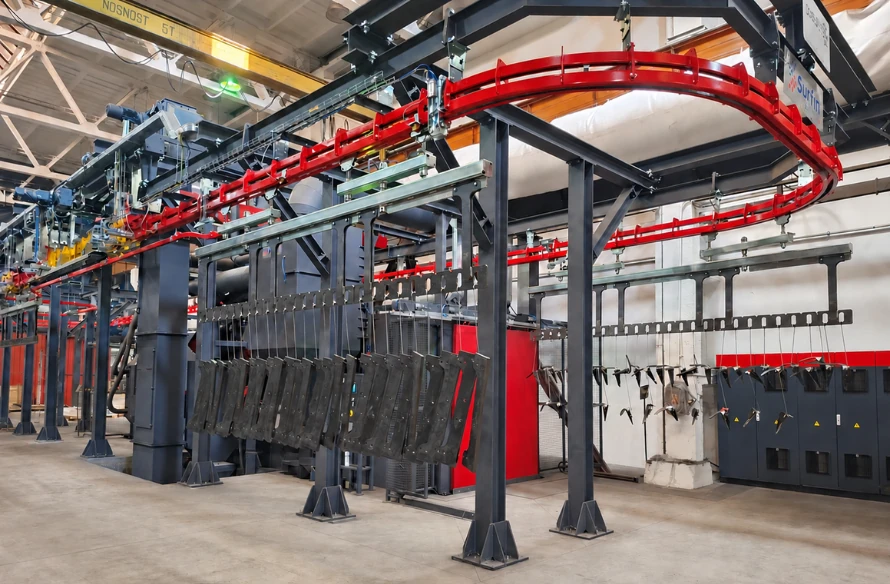
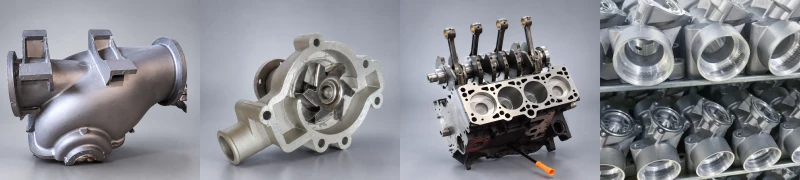
Typowymi detalami są przede wszystkim złożone odlewy, odkuwki, konstrukcje spawane oraz inne komponenty przemysłowe o wymagających trójwymiarowych kształtach.
Szczególnie odpowiednie są detale posiadające:
- żebra i występy,
- głębsze zagłębienia,
- narożniki wewnętrzne,
- powierzchnie zorientowane w różnych kierunkach,
- obszary, które w określonej pozycji detalu są osłonięte przed strumieniem ścierniwa.
W przypadku takich detali wyzwaniem często jest nie tylko intensywność śrutowania, ale przede wszystkim dostępność poszczególnych powierzchni dla strumienia ścierniwa.
Przydatność danego detalu zależy oczywiście również od jego wymiarów, masy, możliwości mocowania oraz wymaganej jakości obróbki.
Dlaczego złożona geometria stanowi wyzwanie?
Podczas śrutowania istotne jest, w jaki sposób ścierniwo uderza w powierzchnię detalu.
Wyobraźmy sobie złożony odlew z kilkoma żebrami i zagłębieniami. Zewnętrzna powierzchnia może być bezpośrednio wystawiona na działanie strumienia ścierniwa, podczas gdy żebro może tworzyć obszar zacieniony, w którym intensywność śrutowania jest znacznie mniejsza.
Rozwiązaniem jest zmiana położenia detalu.
Detal dostosowuje się do procesu
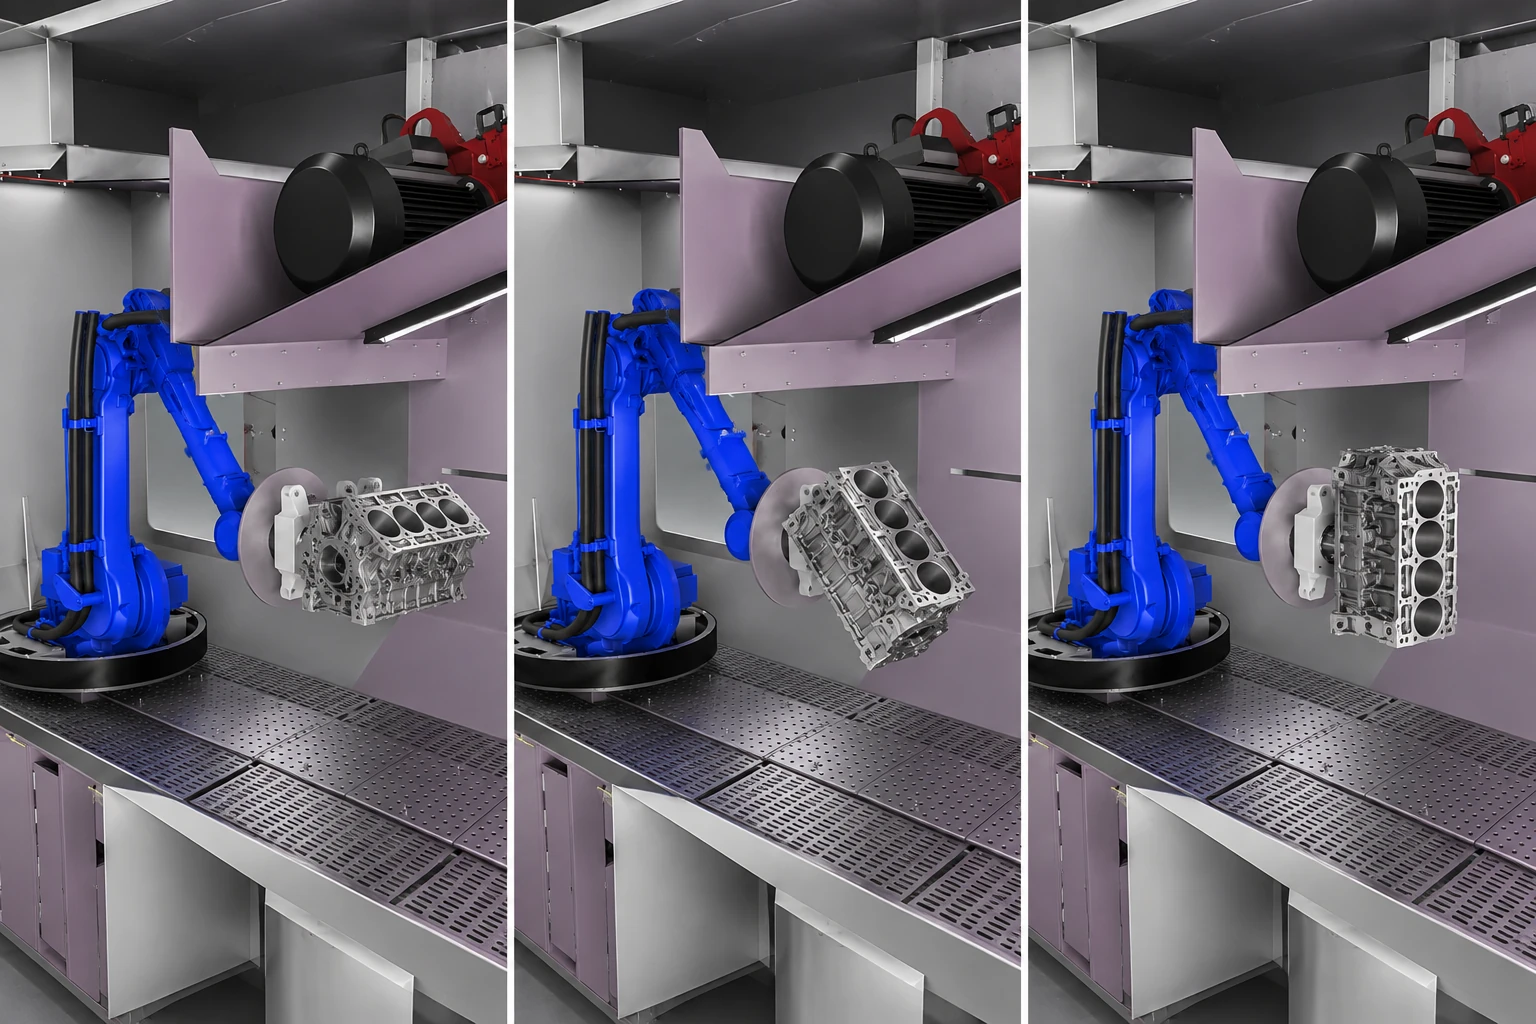
W Uniwersalnej śrutownicy robotycznej robot manipuluje detalem i podczas procesu obraca go oraz pozycjonuje względem obszaru działania turbin.
Dzięki temu powierzchnia, która w jednej pozycji jest trudno dostępna, w innej może zostać bezpośrednio wystawiona na działanie strumienia ścierniwa.
Dla każdego typu detalu można określić sekwencję pozycji i ruchów umożliwiającą efektywną obróbkę jego geometrii.
Zamiast szukać jednej pozycji odpowiedniej dla całego detalu, jego położenie można dostosowywać podczas procesu.
Główne zalety
Lepsza dostępność złożonych powierzchni
Obracając i pozycjonując detal, można poprawić dostęp ścierniwa do powierzchni, które przy stałym położeniu byłyby trudno dostępne.
Elastyczność
Na tej samej maszynie można obrabiać różne typy, wymiary i geometrie detali. Dla poszczególnych detali można przygotować odpowiednie programy.
Wydajność śrutowania turbinowego
Turbiny wytwarzają szeroki i intensywny strumień ścierniwa, umożliwiający efektywną obróbkę większej powierzchni.
Powtarzalność procesu
Robot powtarza zaprogramowaną sekwencję ruchów i pozycji dla każdego kolejnego detalu.
Mniej obróbki ręcznej
Lepsze pozycjonowanie może ograniczyć potrzebę dodatkowego ręcznego śrutowania trudno dostępnych obszarów.
Mniej wymagająca fizycznie manipulacja
W przypadku cięższych detali i większych serii produkcyjnych ręczna manipulacja może stanowić duże obciążenie fizyczne dla pracowników. Przy detalach o większej masie często konieczne jest również stosowanie urządzeń dźwigowych, co dodatkowo wydłuża proces.
Robot może przejąć manipulację detalem, ograniczając tym samym potrzebę wykonywania wymagającej fizycznie pracy ręcznej.
Gdy standardowa geometria nie jest standardowa
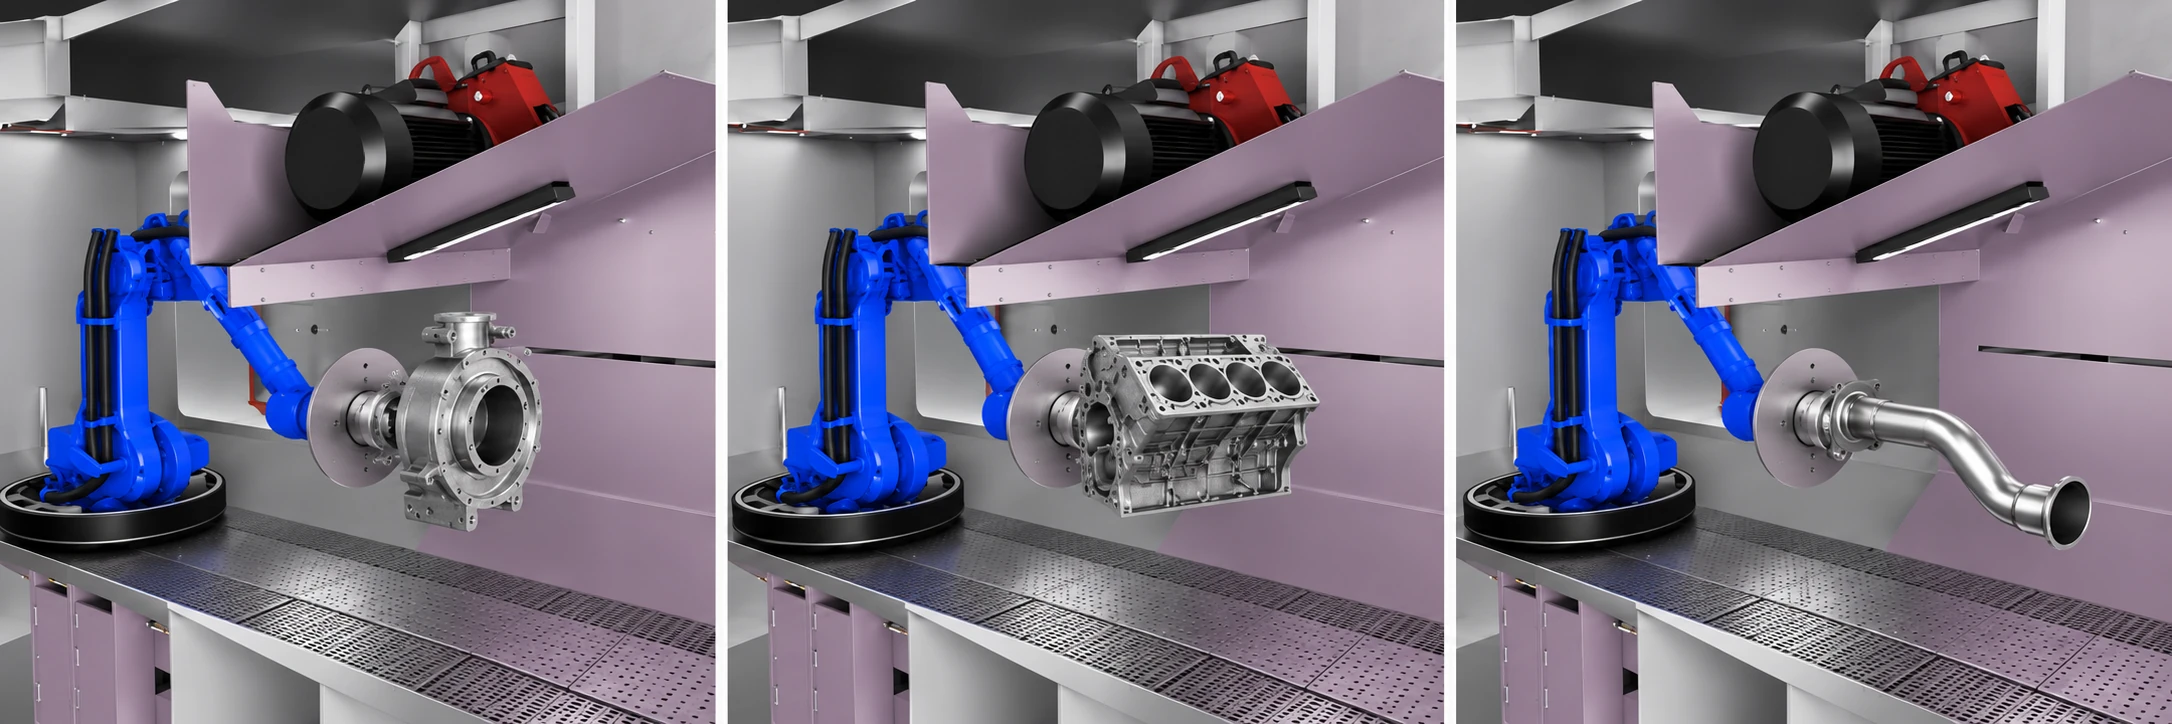
Złożone detale wymagają innego podejścia do procesu śrutowania. Dzięki manipulacji robotycznej można zmieniać ich orientację podczas procesu, a tym samym skuteczniej wystawiać wymagane powierzchnie na działanie strumienia ścierniwa.
Detal może być złożony. Proces śrutowania może jednak pozostać kontrolowany i powtarzalny.
W celu uzyskania dodatkowych informacji prosimy o kontakt pod adresem marketing@gostol-tst.eu.